1. Soldadura con oscilación
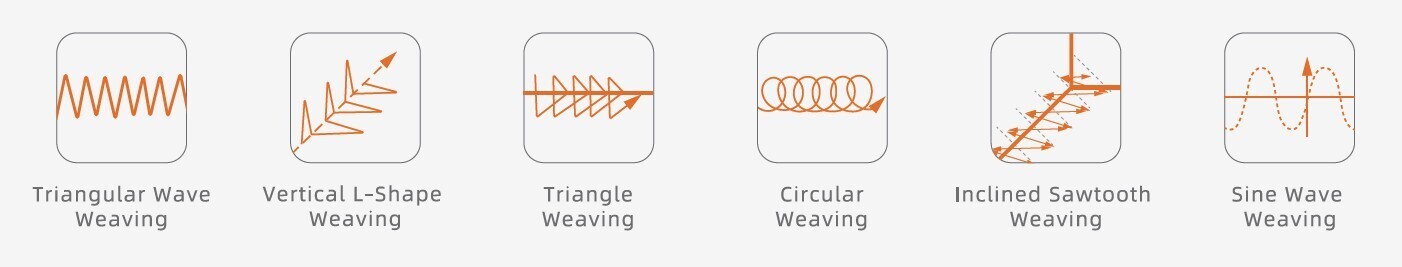
La función de oscilación de los robots FAIRINO admite diversos patrones, como onda triangular, forma de L vertical, triángulo, círculo, diente de sierra inclinado y onda sinusoidal.
Tecnología de soldadura precisa y fiable para aplicaciones industriales exigentes.
Admite protocolos de comunicación digital como CANopen, EtherCAT y Modbus TCP y puede conectarse a equipos de soldadura con diversas interfaces Ethernet industriales y de bus de campo.
Ofrece comunicación analógica mediante I/O analógicas y funciones de comunicación mediante I/O digitales, lo que permite configurar la conexión entre el equipo de soldadura y el robot con un solo clic.
El paquete de procesos de soldadura desarrollado de forma independiente por FAIRINO admite diversas técnicas, como soldadura por arco, en esquina, en posición plana, por segmentos y de doble proceso.
La función de oscilación de los robots FAIRINO admite diversos patrones, como onda triangular, forma de L vertical, triángulo, círculo, diente de sierra inclinado y onda sinusoidal.
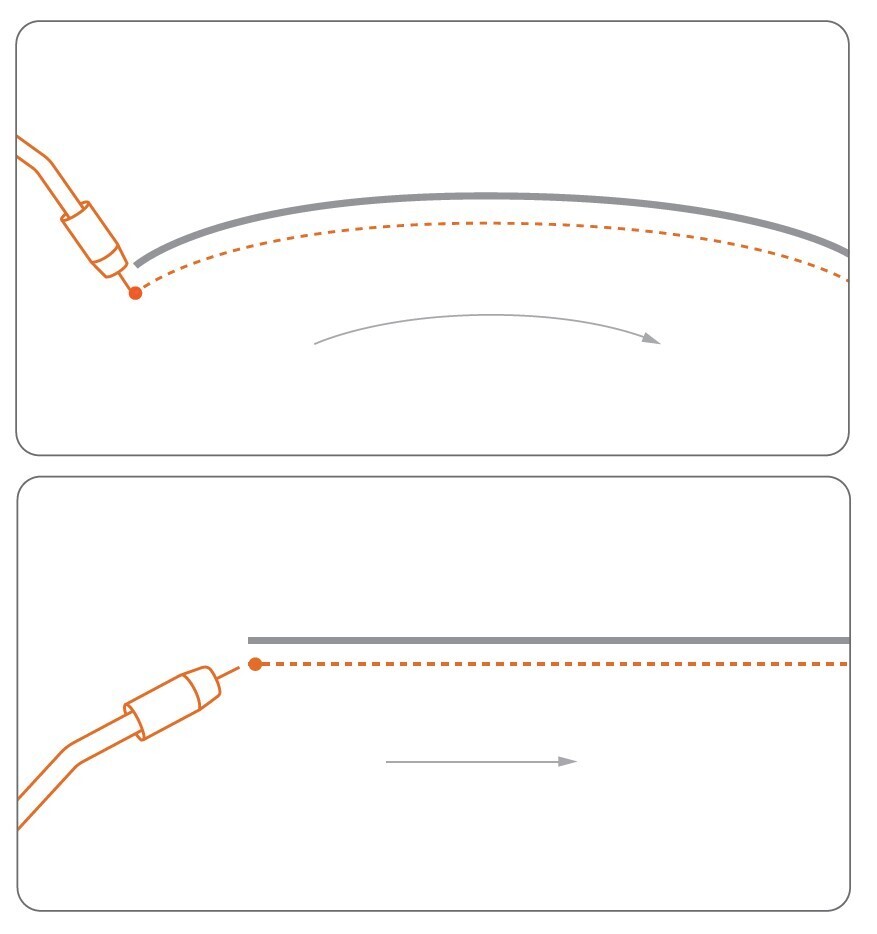
El seguimiento del arco es una tecnología clave en la automatización de la soldadura. Al soldar ranuras en ángulo recto, en U, en V y de otras formas, se calcula la posición relativa entre la antorcha y el centro de la ranura a partir de la información de corriente y tensión tras el encendido del arco. La desviación de la junta se compensa en tiempo real para garantizar una posición precisa y una calidad de soldadura estable.
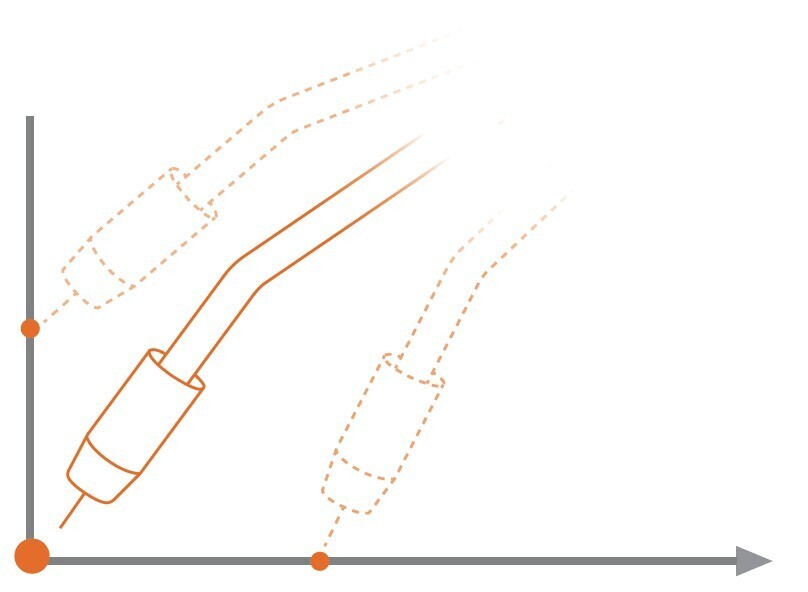
El seguimiento de juntas consiste en detectar cambios en la señal eléctrica del hilo de soldadura al entrar en contacto con la superficie de la pieza para determinar su posición real en el sistema de coordenadas del robot. Tras el aprendizaje de los puntos de paso para detectar la posición, el robot busca automáticamente el límite de la superficie de la pieza. Cuando el hilo toca la superficie, se produce un cambio en la señal de tensión que el equipo de soldadura comunica al robot. Al recibir la señal, el robot registra la posición del límite de la superficie.
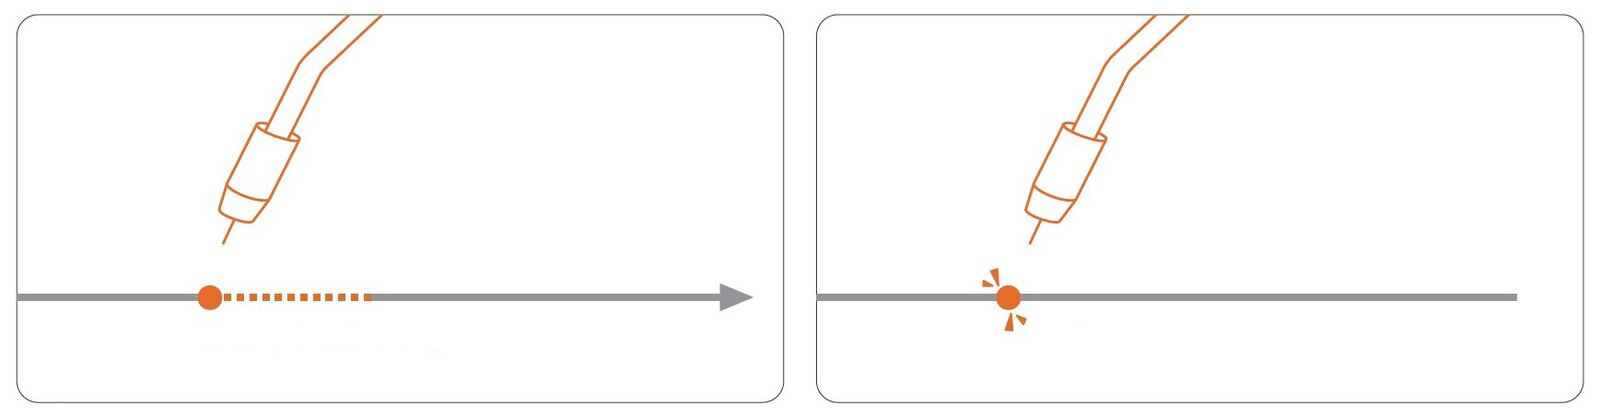
La función de reanudación tras una interrupción se utiliza cuando el operador interrumpe activamente la soldadura o se producen circunstancias imprevistas, como colisiones o interrupciones del arco. El robot puede volver a encender el arco desde la posición original de interrupción y continuar las tareas de soldadura posteriores. Al reiniciar el arco, el robot retrocede automáticamente una distancia especificada a lo largo de la dirección de soldadura para crear un solape con el cordón anterior a la interrupción y garantizar la calidad de la soldadura.
Reanudación tras interrupciones y colisiones:
El laboratorio FAIRINO AIR Lab utiliza algoritmos avanzados de visión y movimiento para potenciar las capacidades de aprendizaje autónomo y toma de decisiones de los robots colaborativos, mejorando la experiencia de interacción entre personas y máquinas.
FAIRINO AIR Lab admite diversos lenguajes de programación, como C, C#, Python, Ros, Tcp/IP, ofreciendo una amplia selección a desarrolladores con diferentes perfiles técnicos. Los usuarios pueden desarrollar aplicaciones adicionales para ampliar las funciones de aplicación del robot según sus necesidades.
Equipada con potentes capacidades de reconocimiento automático de juntas, utiliza algoritmos de nubes de puntos para reconocerlas automáticamente con o sin modelos.
No requiere aprendizaje ni programación y puede prever las dificultades de soldadura con antelación, eliminando la necesidad de modelado manual y mejorando la eficiencia de la preparación de la soldadura.
Adecuada para escenarios de producción con múltiples variantes y lotes pequeños, satisfaciendo diversas necesidades de producción.
Soldadura robotizada accesible para una producción flexible, eficiente y precisa.
 | Andreas Hubrich |
Dirección de la empresa
WSRobotics GmbH
Zeller Straße 22
97276 Margetshöchheim
Google Maps
Nos importa tu privacidad
Utilizamos cookies para que este sitio web funcione correctamente. más información.
CookieCrumbz 2.10